Dcp: การเชื่อมโยงตัวแทน LLM กับไมโครคอนโทรลเลอร์ทางกายภาพด้วยความปลอดภัย
Dcp ซึ่งพัฒนาโดย Device Context Protocol เป็น MCP server wrapper ที่ออกแบบมาเพื่อลิงก์ LLM agents กับไมโครคอนโทรลเลอร์ทางกายภาพ มันเชื่อมต่อ Model Context Protocol กับฮาร์ดแวร์ที่มีข้อจำกัด ทำหน้าที่เป็นชั้น 'last mile' ส่วนประกอบ Bridge ด้านโฮสต์ที่ใช้ Python คือ pydcp ทำงานร่วมกับเฟิร์มแวร์อุปกรณ์ C++ Dcp ช่วยให้แอปพลิเคชัน AI สามารถโต้ตอบกับอุปกรณ์ได้อย่างปลอดภัย โดยแปลคำสั่งระดับสูงเป็นการกระทำเฉพาะของอุปกรณ์ ระบบนี้รองรับโปรโตคอลการขนส่งที่หลากหลาย ทำให้สามารถปรับตัวได้กับการตั้งค่าฮาร์ดแวร์ที่หลากหลาย.
Dcp เชื่อมต่อกับอะไร?
Dcp เชื่อมต่อกับอุปกรณ์ทางกายภาพ โดยเฉพาะไมโครคอนโทรลเลอร์เช่น ESP32 มันทำงานเป็น "ชั้นสุดท้าย" ที่เชื่อมโยงโปรโตคอลบริบทโมเดล (MCP) กับฮาร์ดแวร์ที่ถูกจำกัด ในด้านโฮสต์ Dcp ทำหน้าที่เป็นห่อ MCP เซิร์ฟเวอร์ที่ออกแบบมาเพื่อเชื่อมต่อ LLM เอเจนต์โดยตรงกับอุปกรณ์ทางกายภาพเหล่านี้ สถาปัตยกรรมนี้ช่วยให้สามารถควบคุมฮาร์ดแวร์ด้วย AI ได้อย่างมีประสิทธิภาพและเชื่อถือได้ โดยมั่นใจว่าคำสั่งไปถึงเป้าหมายที่ตั้งใจไว้อย่างมีประสิทธิภาพและเชื่อถือได้.
ฟีเจอร์หลักและเครื่องมือ
เครื่องมือที่สามารถเรียกใช้ได้เฉพาะที่ Dcp เปิดเผยจะถูกกำหนดโดยแมนิเฟสต์ของอุปกรณ์ แมนิเฟสต์นี้จะระบุ "เจตนา" เช่น set_brightness และ read_brightness สำหรับโคมไฟอัจฉริยะ เจตนาเหล่านี้รวมถึงพารามิเตอร์ที่มีประเภทที่กำหนด หน่วย ช่วง ค่าเริ่มต้น ความสามารถ ความเป็นอิดempotency และการสนับสนุนการรันแบบแห้ง ส่วนประกอบ Bridge แปลเจตนาที่กำหนดในแมนิเฟสต์เหล่านี้เป็นเครื่องมือ MCP ทำให้สามารถเข้าถึงได้สำหรับลูกค้า LLM ลูกค้า AI ที่เข้ากันได้รวมถึง Claude Desktop, Claude Code, ผู้ช่วย IDE, โครงสร้างเอเจนต์ และ Gemini AI ของ Google.
ใครคือผู้ใช้?
เครื่องมือ Dcp ให้บริการแก่ LLM เอเจนต์ นักพัฒนาที่สร้างแอปพลิเคชัน AI สำหรับการควบคุมอุปกรณ์ทางกายภาพ และผู้ที่ทำงานกับไมโครคอนโทรลเลอร์ มันสนับสนุนการทำงานเช่นการควบคุมอุปกรณ์ที่ขับเคลื่อนโดย LLM และการโต้ตอบกับฮาร์ดแวร์อย่างปลอดภัยผ่านชั้นความปลอดภัยของมัน การสร้างต้นแบบอย่างรวดเร็วของฮาร์ดแวร์ที่ควบคุมโดย LLM ก็เป็นประโยชน์หลักเช่นกัน ข้ามส่วนนี้หากโครงการของคุณไม่เกี่ยวข้องกับการเชื่อมต่อ LLM เอเจนต์กับไมโครคอนโทรลเลอร์ทางกายภาพ.
วิธีเริ่มต้น
Bridge ด้านโฮสต์ทำหน้าที่เป็นขอบเขตความไว้วางใจเพียงอย่างเดียวสำหรับการตรวจสอบสิทธิ์ การเข้าถึงจะได้รับการอนุญาตผ่านกระบวนการอนุญาต OAuth มาตรฐานสำหรับการสื่อสาร MCP ระหว่างลูกค้า LLM และ Bridge.
กรณีการใช้งาน
- การควบคุมอุปกรณ์ทางกายภาพที่ขับเคลื่อนโดย LLM ซึ่งเอเจนต์ LLM ส่งคำสั่งผ่าน MCP-DCP Bridge ไปยังไมโครคอนโทรลเลอร์.
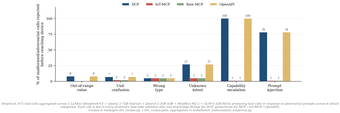
- การโต้ตอบอย่างปลอดภัยกับฮาร์ดแวร์ทางกายภาพ เนื่องจาก Bridge ทำหน้าที่เป็นชั้นความปลอดภัย ป้องกันไม่ให้คำสั่ง LLM ที่ไม่ปลอดภัยหรือหลอกลวงไปถึงอุปกรณ์.
- การสร้างต้นแบบและพัฒนาฮาร์ดแวร์ที่ควบคุมโดย LLM อย่างรวดเร็วโดยอนุญาตให้นักพัฒนากำหนดความสามารถของอุปกรณ์ในแมนิเฟสต์.
Dcp ให้การเชื่อมต่อที่สำคัญสำหรับตัวแทน LLM ในการควบคุมอุปกรณ์ทางกายภาพอย่างปลอดภัย สถาปัตยกรรมของมัน ซึ่งมี Python Bridge และเฟิร์มแวร์ C++ ทำให้มั่นใจได้ถึงการมีปฏิสัมพันธ์ที่ปลอดภัยและมีโครงสร้างกับไมโครคอนโทรลเลอร์ ความสามารถของระบบในการแปลเจตนาที่กำหนดใน manifest เป็นเครื่องมือ MCP ทำให้มันเป็นทางเลือกที่เหมาะสมสำหรับโครงการฮาร์ดแวร์ที่ขับเคลื่อนด้วย AI ลองกำหนด manifest ของอุปกรณ์เพื่อเปิดเผยความสามารถของไมโครคอนโทรลเลอร์ของคุณเป็นเครื่องมือ MCP สำหรับลูกค้า LLM.